Robot Tangan China Kuasai Sulam Sutra, Buka Jalan Otomasi Industri Tekstil
Baca dalam 60 detik
- AGILINK, spin-off AgiBot, memamerkan OmniHand 3 Ultra yang mampu melakukan teknik dasar sulam Suzhou, termasuk memisahkan benang sutra menjadi 16 helai.
- Tangan robot ini mengandalkan 21 derajat kebebasan direct-drive dan sensor taktil berbasis visi untuk menangani material deformable seperti sutra.
- Jika kemampuan ini bisa digeneralisasi ke berbagai material, sektor manufaktur tekstil, perakitan ringan, dan logistik berpotensi mengalami lompatan otomasi.
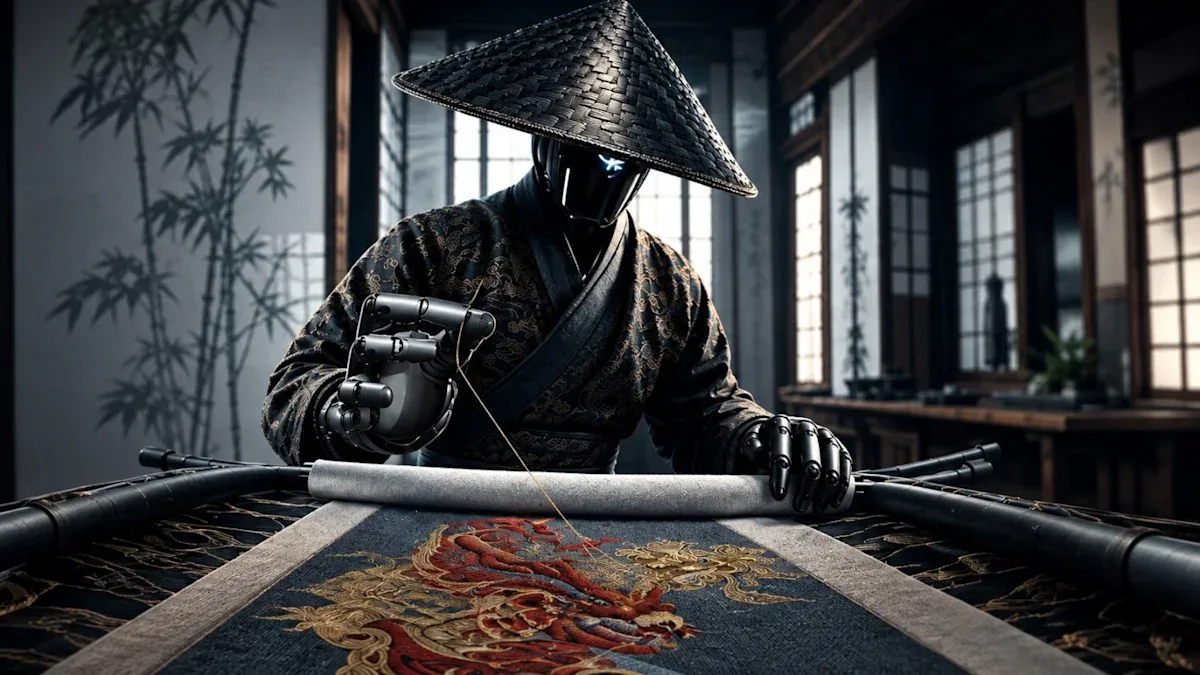
Robotika China kembali mencuri perhatian. AGILINK, perusahaan rintisan yang lahir dari AgiBot, memperkenalkan OmniHand 3 Ultra—sebuah tangan robot yang mampu mengeksekusi teknik dasar sulam Suzhou, salah satu kerajinan tradisional paling halus di dunia. Demonstrasi ini bukan sekadar atraksi teknologi; ia menandai titik di mana robot mulai menyentuh ranah keterampilan yang selama ini dianggap mustahil diotomasi.
Dalam uji coba yang dipandu oleh maestro sulam Fu Xianghong, OmniHand 3 Ultra menjalani serangkaian tugas: memisahkan sehelai benang sutra menjadi 16 helai lebih tipis, memasukkan benang ke lubang jarum, memasang kain pada pemidangan, memilin benang, dan menyelesaikan jahitan awal. Setiap langkah menguji batas kemampuan gripper konvensional yang selama ini hanya dirancang untuk benda kaku.
Tahap pemisahan helai benang menjadi sorotan utama. Satu jari robot menarik helai individual sementara jari lainnya menjaga tegangan agar sutra tidak kusut atau lepas. Karena sutra tidak memiliki bentuk tetap, tangan robot harus terus menyesuaikan gaya dan posisi jari—bukan menjalankan gerakan preset. Inilah yang membedakan penanganan material deformable dari robot pick-and-place biasa.
AGILINK merancang OmniHand 3 Ultra dengan motor yang tertanam langsung di sendi, bukan melalui sistem tendon. Pendekatan ini diklaim menghasilkan kontrol lebih responsif dengan kompleksitas mekanis lebih rendah. Setiap ujung jari dilengkapi sensor taktil berbasis visi yang mendeteksi deformasi permukaan dan mengukur gaya tiga dimensi, sementara telapak tangan memiliki sensor kontak area luas.
Pelatihan sistem ini menggabungkan data teleoperasi—di mana operator manusia memandu gerakan tangan—dengan pembelajaran penguatan untuk menyempurnakan kebijakan kontrol. Namun, penting dicatat bahwa demonstrasi ini baru mencakup langkah dasar dan jahitan awal, bukan karya sulam jadi atau hasil setingkat maestro. Tidak ada bukti bahwa sistem dapat secara mandiri memproduksi karya yang sebanding dengan buatan Fu Xianghong.
"Satu demonstrasi terkontrol, sekalipun mengesankan, tidak mengonfirmasi kecepatan, keandalan lintas sesi, atau kemampuan generalisasi ke ketebalan benang, jenis kain, dan urutan tugas yang tidak dikenal," demikian catatan dalam laporan yang beredar.
Pertanyaan terbesarnya: apakah tumpukan sensor dan kontrol AGILINK dapat ditransfer dari setup sulam yang terkendali ke beragam material dan kondisi? Jika ya, implikasinya melampaui sutra. Tangan cekatan yang andal menangani material deformable dapat memperluas penggunaan robot ke manufaktur tekstil, perakitan ringan, prosedur laboratorium, dan logistik—lingkungan di mana gripper kaku saat ini tak mampu menjawab.
Bagi Indonesia, perkembangan ini relevan dengan sektor tekstil dan alas kaki yang menyerap jutaan tenaga kerja. Otomasi berbasis robot cekatan dapat mengancam pekerjaan repetitif, tetapi juga membuka peluang efisiensi bagi industri yang bersaing dengan Vietnam dan Bangladesh. Pemerintah dan pelaku industri perlu mulai mengkaji kesiapan adopsi teknologi ini, termasuk investasi pada pelatihan ulang tenaga kerja.
AGILINK belum mengumumkan ketersediaan komersial OmniHand 3 Ultra. Namun arah pengembangannya jelas: robot yang tidak hanya kuat, tetapi juga halus. Tantangan berikutnya adalah membuktikan bahwa kehalusan itu konsisten di dunia nyata, bukan hanya di bawah lampu sorot demonstrasi.