Robot Bulu Laut NC State: Gerak 3D Hanya dengan Dua Aktuator, Terobosan atau Keterbatasan?
Baca dalam 60 detik
- Riset NC State memakai dua aktuator untuk menggerakkan robot lunak menyerupai bulu laut dalam tiga dimensi, jauh lebih hemat dibanding sistem konvensional yang butuh enam penggerak.
- Pendekatan ini mengandalkan desain geometris dan material elastis untuk menggantikan peran sensor dan perangkat lunak, sebuah strategi yang disebut kecerdasan mekanis.
- Meski menjanjikan untuk eksplorasi bawah air, belum ada data soal kecepatan, daya angkut, dan ketahanan di perairan terbuka, sehingga penerapan praktis masih jauh.
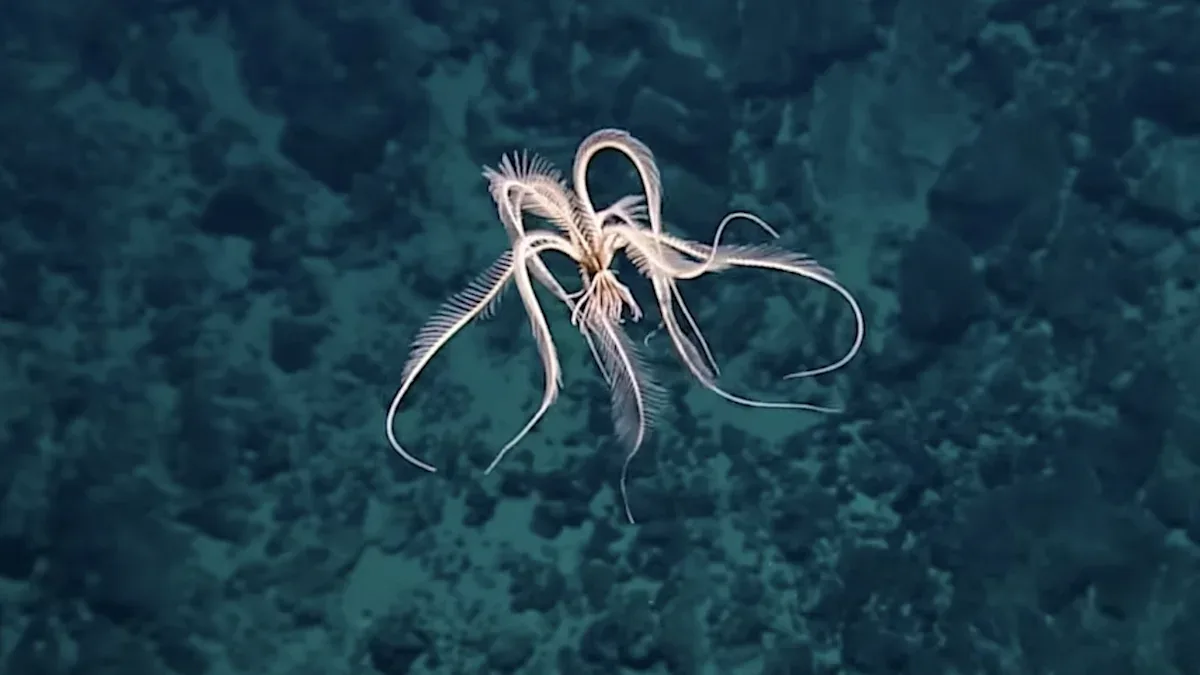
Tim peneliti dari North Carolina State University (NC State) berhasil menciptakan robot lunak yang dapat bermanuver ke segala arah di bawah air hanya dengan dua aktuator. Capaian ini menantang asumsi lama bahwa sistem bawah air tiga dimensi memerlukan setidaknya enam penggerak untuk bergerak bebas. Temuan yang dipublikasikan di jurnal Science Advances edisi 7 Oktober 2026 itu berpotensi mengubah cara insinyur merancang kendaraan eksplorasi laut.
Robot ini meniru bulu laut (feather star), hewan laut tak bertulang yang mengoordinasikan banyak lengannya untuk melayang, naik, dan berbelok. Alih-alih meniru morfologi secara literal, para peneliti mengekstraksi prinsip geraknya: empat sayap elastis yang memanjang dari cakram pusat, masing-masing digerakkan oleh dua aktuator. Sayap-sayap tersebut bersifat monostable—melengkung saat digerakkan dan kembali ke bentuk semula saat dilepas, sehingga energi elastisnya turut mendorong robot tanpa perlu motor tambahan.
Dua aktuator itu menghasilkan tiga mode gerak yang berbeda. Mode ubur-ubur: kedua aktuator mengepakkan semua sayap secara bersamaan; kepakan cepat mendorong robot naik, kepakan lambat mempertahankan posisi melayang, dan berhenti membuatnya tenggelam. Mode ikan: satu aktuator menggetarkan satu sayap seperti sirip ekor, menghasilkan gerak maju atau mundur. Mode rotor: pergantian cepat antara kedua aktuator menciptakan gerakan sayap asimetris yang memutar robot pada porosnya untuk bermanuver.
Inti rekayasa dari desain ini adalah mengalihkan kompleksitas dari motor dan kode ke geometri dan material. Pendekatan yang disebut kecerdasan mekanis ini membuat struktur robot menangani pekerjaan kontrol yang biasanya membutuhkan lebih banyak elektronik, sensor, atau perangkat lunak. Analoginya seperti perbedaan antara pisau Swiss Army dan kotak perkakas: satu objek yang dirancang cermat dapat menggantikan beberapa alat terpisah.
"Salah satu aspek menarik dari pekerjaan ini adalah menunjukkan bagaimana kami dapat menciptakan perangkat robot dengan rentang gerak luar biasa menggunakan jumlah aktuator minimum, dengan memanfaatkan teknik desain cerdas," ujar Jie Yin, profesor teknik mesin dan kedirgantaraan NC State sekaligus penulis korespondensi studi.
Namun, pendekatan ini menyimpan trade-off yang nyata. Perangkat keras yang lebih sederhana memang menguntungkan, tetapi riset yang ada belum menetapkan performa robot dalam hal kecepatan, kapasitas angkut, daya tahan, atau stabilitas di perairan terbuka yang bergejolak. Semua itu masih menjadi pertanyaan terbuka. Dalam demonstrasi laboratorium, peneliti memasang kamera pada robot untuk eksplorasi bawah air, serta menunjukkan kemampuannya mengangkat benda sendiri dan bekerja sama dengan robot lain. Meski demikian, belum ada jadwal pasti untuk uji lapangan.
Platform ini melanjutkan karya sebelumnya dari NC State, yaitu perenang menyerupai ikan pari yang bergerak cepat tetapi kurang memiliki kontrol tiga dimensi. Rencana ke depan mencakup versi nirkabel penuh dan aplikasi lintas disiplin, tetapi laporan yang tersedia tidak menyebutkan tenggat waktu penerapan. Penelitian ini didanai sebagian oleh Office of Naval Research, dengan institusi kolaborator termasuk University of Virginia dan UC Riverside.
Bagi Indonesia, terobosan robot bawah air semacam ini berpotensi relevan untuk pemetaan sumber daya laut, pemantauan terumbu karang, hingga operasi pencarian dan penyelamatan. Namun, tanpa data uji lapangan, adopsi di perairan tropis yang dinamis masih spekulatif. Pertanyaan besarnya: apakah desain yang mengandalkan kecerdasan material ini mampu bertahan di luar laboratorium, atau justru menemui batas ketika dihadapkan pada arus dan tekanan nyata? Hanya waktu yang akan menjawab, tetapi arah risetnya layak dicermati.