Drone Satu Aktuator ala Biji Maple Terbang Lebih Presisi, Error Turun 43,5%
Baca dalam 60 detik
- Peneliti SUTD Singapura mengembangkan metode kendali untuk drone satu aktuator yang meniru biji maple, menurunkan error posisi hingga 39,5% dan kecepatan 43,5%.
- Pendekatan ini menggabungkan prediksi lintasan (NMPC) dan koreksi cepat (INDI), memungkinkan drone mengantisipasi gangguan angin dan beban tambahan.
- Teknologi masih eksperimental dan bergantung pada pelacakan eksternal, namun berpotensi untuk pemantauan lingkungan di Indonesia.
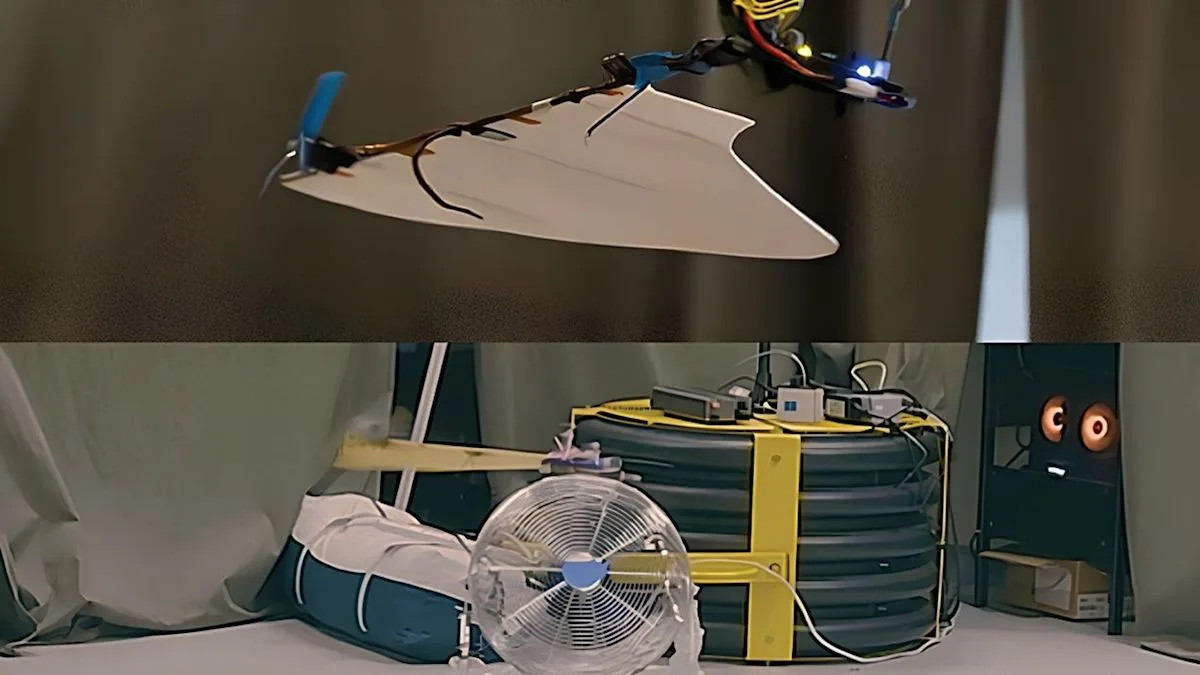
Sebuah robot terbang dengan hanya satu komponen bergerak mungkin terdengar sederhana, tetapi mengendalikannya secara presisi adalah tantangan besar. Peneliti dari Singapore University of Technology and Design (SUTD) mengembangkan metode kendali yang memungkinkan drone minimalis tersebut mengantisipasi pergerakan berikutnya, seperti dilaporkan dalam studi terbaru.
Platform yang diuji bernama SAM (Samara Seed-Inspired Single-Actuator Monocopter), terinspirasi dari biji maple yang berputar saat jatuh. Drone ini menggunakan satu aktuator untuk menghasilkan daya angkat sekaligus mengendalikan arah, berbeda dengan drone konvensional yang mengandalkan beberapa rotor. Desain ringkas ini menawarkan efisiensi, tetapi menyulitkan pelacakan lintasan yang akurat.
Untuk mengatasi keterbatasan itu, tim peneliti menerapkan nonlinear model predictive control (NMPC) yang memprediksi gerakan drone beberapa saat ke depan, dipadukan dengan Incremental Nonlinear Dynamic Inversion (INDI) yang memanfaatkan umpan balik waktu nyata untuk koreksi cepat terhadap gangguan. Mereka juga membangun model hibrida yang menangkap interaksi antara gerakan berputar dan miring SAM.
Eksperimen menggunakan tiga varian SAM: sayap pendek, sayap panjang, dan ultralight. Masing-masing memiliki tantangan berbeda, seperti efisiensi daya angkat rendah, sayap melengkung, dan daya dorong terbatas. Varian sayap pendek dan panjang diuji pada lintasan melingkar, angka delapan, dan melingkar bertingkat, bahkan di bawah hembusan angin dari kipas. Sementara varian ultralight diuji pada lintasan melingkar sambil membawa beban 5 gram.
"Karena seluruh sistem bergantung pada satu aktuator, setiap perintah motor harus direncanakan dan diatur waktunya dengan tepat," ujar Dr. Emmanuel Tang, penulis utama studi. Ia menambahkan bahwa horizon perencanaan prediktif memungkinkan drone terbang lebih akurat meski ada gangguan angin atau beban tambahan.
Hasilnya, pendekatan gabungan NMPC dan INDI mengungguli pengendali benchmark. Teknologi ini masih dalam tahap eksperimental dan bergantung pada pelacakan eksternal serta komputasi di luar drone. Penelitian selanjutnya akan berfokus pada pengurangan ketergantungan pada pelacakan eksternal dan memindahkan lebih banyak komputasi ke dalam drone.
Profesor Foong Shaohui, associate head di Engineering Product Development pillar SUTD, menyatakan bahwa platform ini suatu hari dapat mendukung aplikasi seperti penginderaan lingkungan dan pemantauan iklim, terutama di mana desain ringkas dan skalabel sangat berharga.
Bagi Indonesia, teknologi drone satu aktuator ini membuka peluang untuk pemantauan hutan, lahan gambut, dan daerah terpencil yang sulit dijangkau. Dengan biaya operasional lebih rendah dan ukuran kompak, drone semacam ini dapat menjadi alat efektif dalam mitigasi bencana dan pengumpulan data lingkungan. Namun, tantangan integrasi sistem dan regulasi penerbangan masih perlu diatasi sebelum dapat diterapkan secara luas.
Ke depan, pertanyaannya adalah seberapa cepat riset ini dapat bertransisi dari laboratorium ke lapangan, dan apakah Indonesia dapat menjadi salah satu pengadopsi awal untuk kepentingan pemantauan sumber daya alam yang berkelanjutan.