Robot Anjing KAIST Selesaikan Maraton 42 Km, Sisa Baterai 25 Km
Baca dalam 60 detik
- RAIBO2, robot berkaki empat dari KAIST, menuntaskan maraton penuh dalam 4 jam 19 menit dengan satu kali pengisian daya.
- Efisiensi energi menjadi fokus utama: konsumsi daya setara 0,25 biaya transportasi, lebih rendah dari manusia (0,37).
- Teknologi ini membuka peluang operasi jarak jauh di medan sulit, namun versi komersial masih menanti uji ketahanan lingkungan.
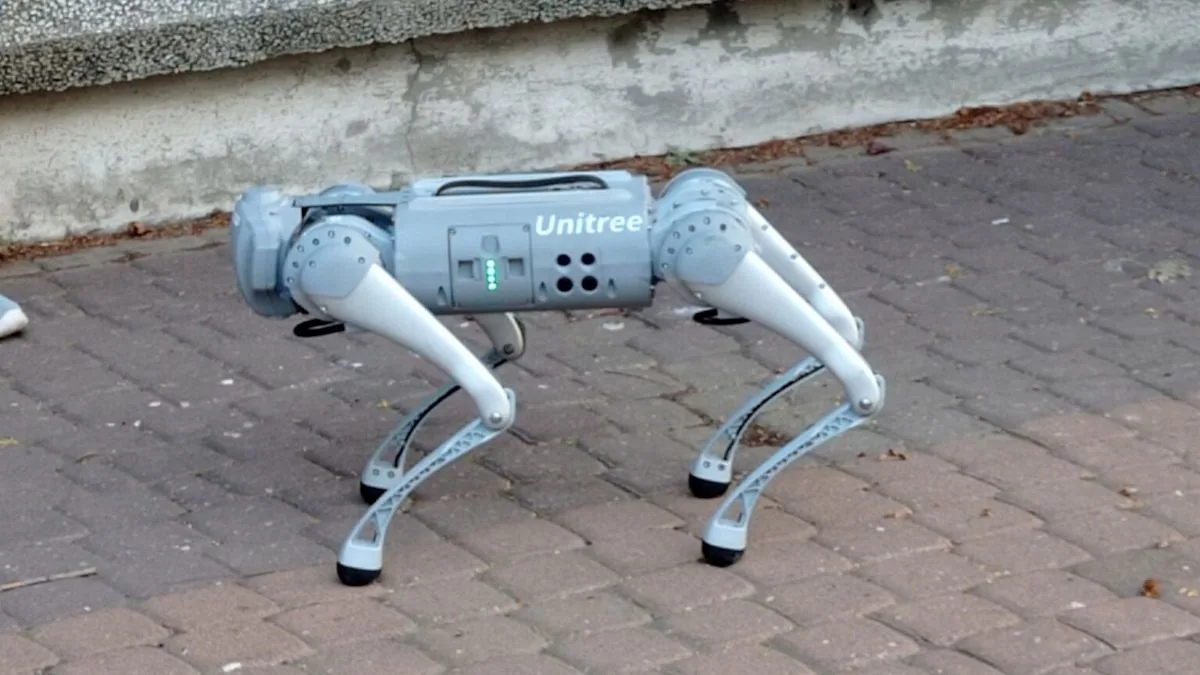
Sebuah robot berkaki empat berhasil menuntaskan lomba maraton 42,195 kilometer tanpa henti untuk mengisi ulang baterai, dan masih menyisakan cadangan daya yang signifikan saat melewati garis finis. RAIBO2, robot hasil pengembangan Korea Advanced Institute of Science and Technology (KAIST), mencatat waktu 4 jam, 19 menit, dan 52 detik dalam sekali pengisian daya, menurut studi yang diterbitkan di jurnal Nature pada 23 September.
Uji coba tersebut berlangsung pada November 2024 di Sangju Dried Persimmon Marathon, Korea Selatan, namun tim peneliti baru mempublikasikan temuan mereka belum lama ini. Sepanjang lintasan, RAIBO2 mengonsumsi sekitar 1.280 watt-jam, menyisakan energi yang cukup untuk melanjutkan perjalanan hingga sekitar 65 kilometer berdasarkan perhitungan teoretis. Angka ini jauh melampaui kemampuan robot berkaki empat yang ada saat ini, yang rata-rata hanya mampu menempuh sepertiga jarak tersebut per pengisian daya.
Yang membuat pencapaian ini menonjol bukan sekadar jarak, melainkan efisiensi energi yang diraih. Tim KAIST tidak menempuh jalan pintas dengan menambah kapasitas baterai, melainkan mendesain ulang komponen-komponen yang boros energi. Mereka menggunakan mekanisme kaki ringan, sirkuit motor-driver terintegrasi, dan sendi yang dirancang untuk mentransfer gaya secara efisien. Pengontrol gerak dilatih dengan pembelajaran penguatan (reinforcement learning) di lingkungan simulasi RaiSim, memaparkan sistem pada berbagai medan dan pola gerakan sebelum diuji di perangkat keras.
Lintasan maraton yang dilalui RAIBO2 bukan medan datar dalam ruangan. Rute mencakup dua tanjakan sepanjang 50 meter, masing-masing di sekitar kilometer 14 dan 28, serta permukaan yang licin dan menantang. Kondisi ini memberikan ujian yang lebih keras dibandingkan trek indoor di fasilitas pengujian. Robot ini juga berlari bersama peserta manusia, menjadikannya demonstrasi publik pertama untuk robot berkaki empat dalam ajang maraton resmi.
Dari sisi teknis, robot berkaki empat secara alami boros energi karena harus terus-menerus menopang berat tubuhnya sendiri. Setiap hentakan kaki menimbulkan kehilangan energi akibat benturan dan selip. Tantangan inilah yang membuat operasi jarak jauh menjadi sulit, bahkan ketika robot secara mekanis mampu berjalan atau berlari untuk waktu lama. RAIBO2 menjawabnya dengan memulihkan sebagian energi saat menuruni bukit: sendi-sendinya memungkinkan motor berfungsi sebagai generator, mengembalikan energi yang telah dipakai saat mendaki ke baterai.
"Pendekatan seluruh sistem yang kami terapkan memungkinkan robot ini mencapai jangkauan lebih dari tiga kali lipat dibanding robot berkaki empat yang ada," ujar perwakilan tim peneliti KAIST, seperti dikutip dari publikasi studi.
Metrik efisiensi yang digunakan adalah total cost of transport (COT), yang menggabungkan penggunaan energi, jarak, dan bobot robot. RAIBO2 mencatat COT 0,25 selama maraton, lebih rendah dari tolok ukur manusia yang sebesar 0,37. Artinya, untuk memindahkan beban tertentu sejauh jarak tertentu, robot ini membutuhkan energi lebih sedikit dibanding manusia. Capaian ini menjadi indikator penting bahwa robotika berkaki empat semakin mendekati efisiensi biologis.
Meski demikian, RAIBO2 belum siap untuk segala medan. Tim KAIST menyebut target jangka panjangnya adalah penggunaan durasi panjang di lingkungan seperti pegunungan dan area bencana. Mitra startup mereka, RAION ROBOTICS Inc., tengah mengembangkan produk komersial berbasis teknologi ini. Namun, versi komersial nanti harus memenuhi standar ketahanan yang jauh lebih ketat: tahan air, debu, suhu ekstrem, guncangan, getaran, dan kompatibilitas elektromagnetik. Selain itu, performa harus konsisten di seluruh unit produksi, bukan hanya pada prototipe tunggal.
Bagi Indonesia, perkembangan robotika berkaki empat semacam ini berpotensi relevan untuk misi pencarian dan penyelamatan di daerah terpencil, pemantauan hutan, atau bahkan logistik di medan sulit. Namun, adopsi teknologi ini masih menunggu kesiapan infrastruktur pendukung dan regulasi. Pertanyaan besarnya: akankah robot-robot ini segera menjadi alat kerja sehari-hari di sektor-sektor kritis, atau masih perlu waktu satu dekade lagi untuk mencapai kematangan komersial?